
Posicionamiento del brazo robótico
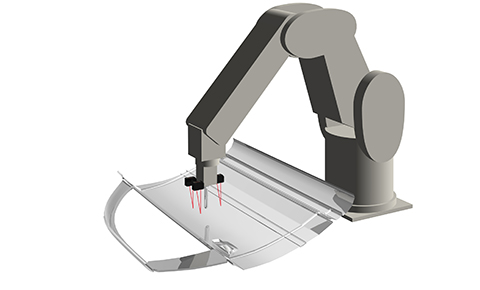
Mantener el paralelismo de la herramienta en las secciones inclinadas de un objeto puede suponer un reto para un robot. El uso de tres sensores de distancia de tres puntos (Serie CD22) sensores de desplazamiento láser permite un control de retroalimentación que mantiene la herramienta situada en la punta del brazo paralela al objeto en todo momento, tomando como referencia las mediciones de distancia de tres puntos. Gracias al diseño compacto y ligero del CD22, el impacto de la carga útil en el robot es mínimo, y su montaje en la punta del brazo causa pocas interferencias.
Productos utilizados
-
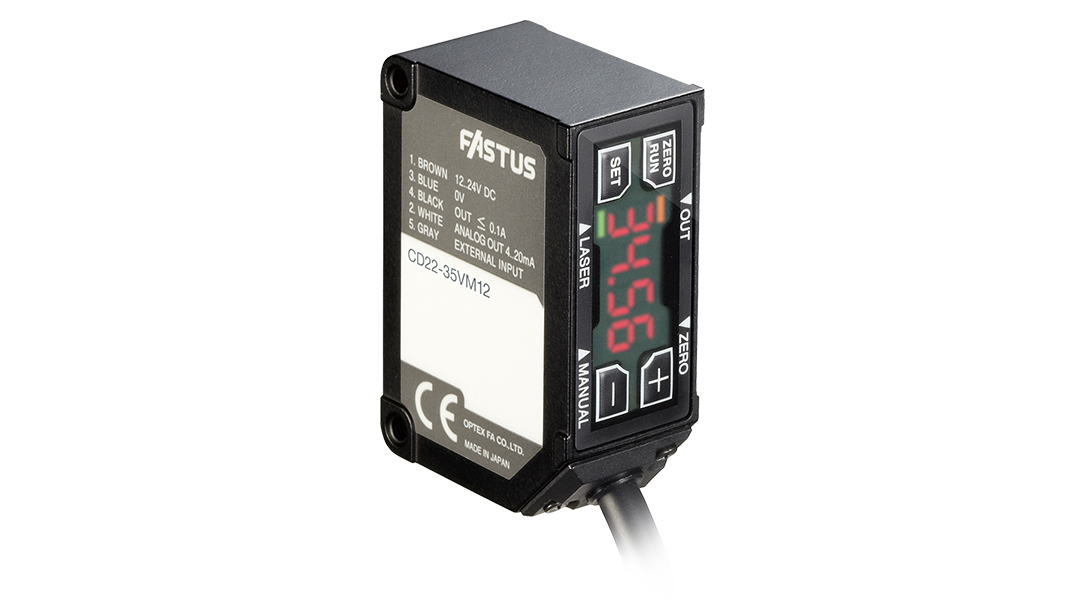
Sensores de desplazamiento láser compactos
Serie CD22
El sensor de desplazamiento más pequeño de su clase
Ejemplos de aplicación para Automotriz
Contáctenos
Nuestros expertos te ofrecen rápidamente el plan que mejor se adapta a tus necesidades y te brindan asistencia continua durante todo el proceso.
Consultas sobre productos / Soporte técnico- Mi lista
- 20